扫码到手机上查看
或分享到朋友圈和好友
Marine Robotics R&D Center
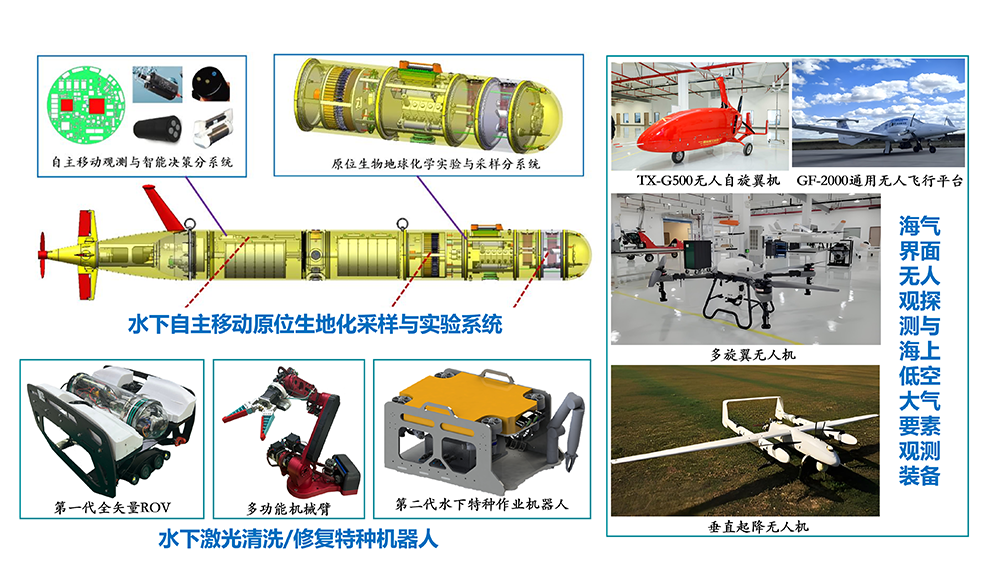
特种海洋机器人研发中心瞄准国家海洋强国战略及海洋经济建设需求,开展海洋机器人科学仪器、海气界面与低空大气无人观探测、水下激光清洗/修复特种机器人等前沿科技攻关与装备研发,发展高端海洋观探测装备、科学仪器与特种作业装备,助力海洋科学研究范式变革和形成新质生产力。
面向特殊应用环境、小微尺度物理海洋科学研究需求(如机动式海洋潮汐流观测仪器、机动式湍流观测仪器等)
重点围绕海洋浮标投放、数据中继传输、水下目标探测三大应用场景开展攻关
面向海洋生态修复、水下设施清洗与修复的水下监测、取样、清除以及移动目标捕获等攻关
(1)结构创新设计
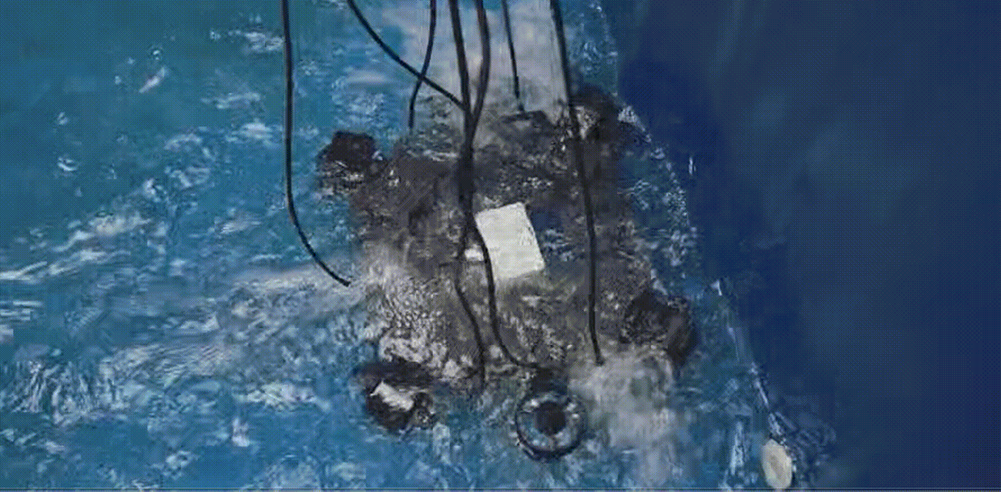
针对水深、抗流、作业等特点,采用创新设计方法,完成了第二代箱型全矢量水下机器人结构设计,并结合半实物仿真研究,完成了控制器的选型与验证,拟进行样机的加工与装配。
实现水下机器人样机设计和底层基本运动控制。
(2)水下视觉感知
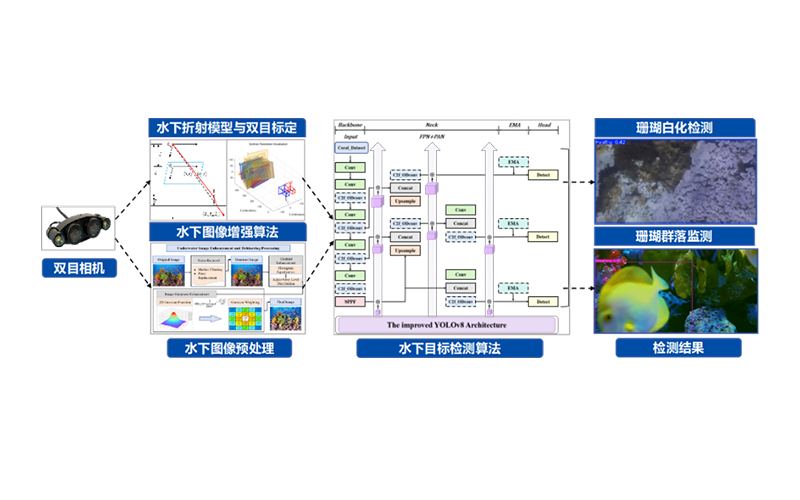
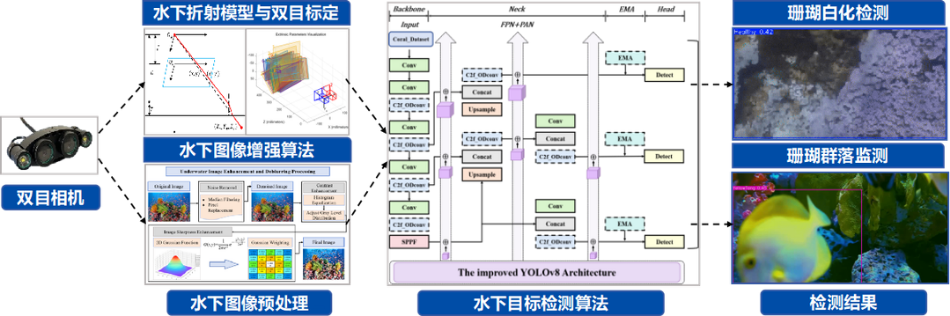
通过融合水下折射模型、图像清晰模型等系列算法,实现水下图像畸变校正、图像增强,可实现珊瑚白化检测,监测群落珊瑚覆盖率与物种多样性等关键指标。
实现珊瑚白化检测准确率>70%,珊瑚群落识别率>90%。
(3)机械臂视觉伺服
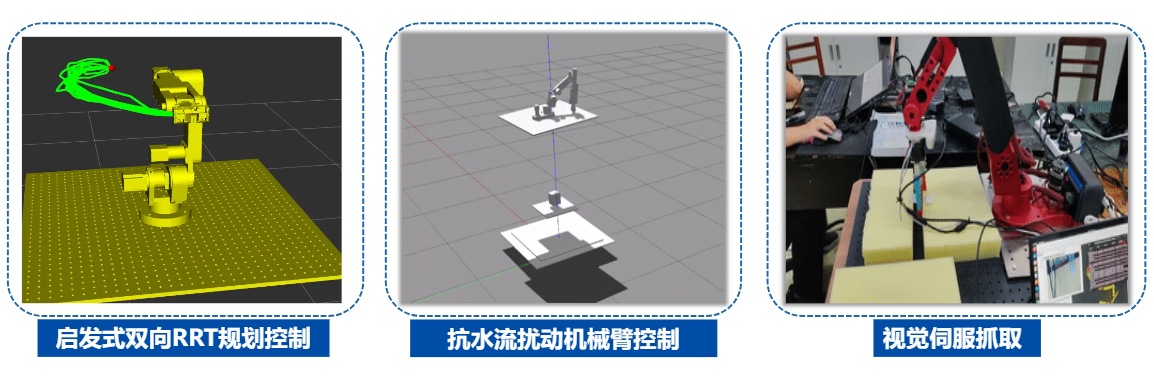
基于强化学习、启发式双向RRT轨迹规划与控制、视觉识别等技术,在静态环境下实现机械臂的快速路径规划及视觉伺服抓取功能;在动态环境下实现机械臂抗扰动的控制功能;通过配备夹爪/剪钳等不同末端执行器实现对不同类型目标物的抓取。
静态规划控制精度<1cm,视觉伺服抓取成功率>90%。
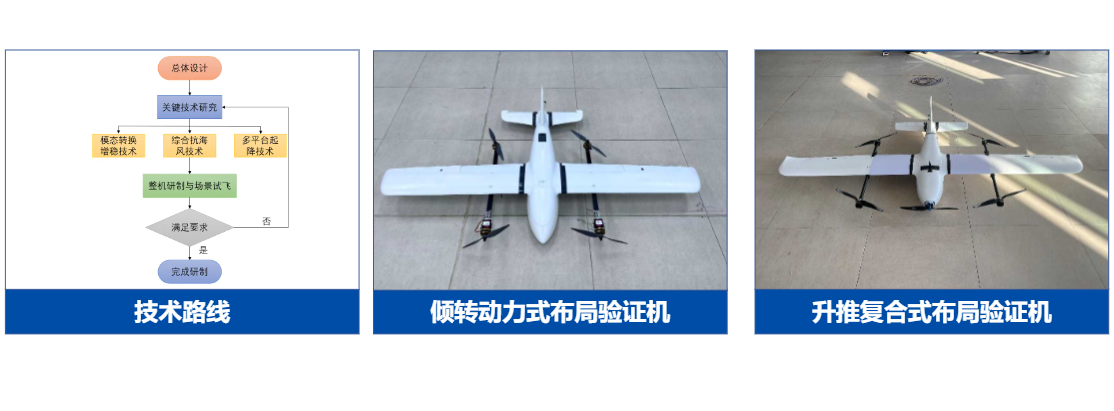
研发具有多平台起降能力,主被动协同抗海风技术的复合翼海洋观测无人机。
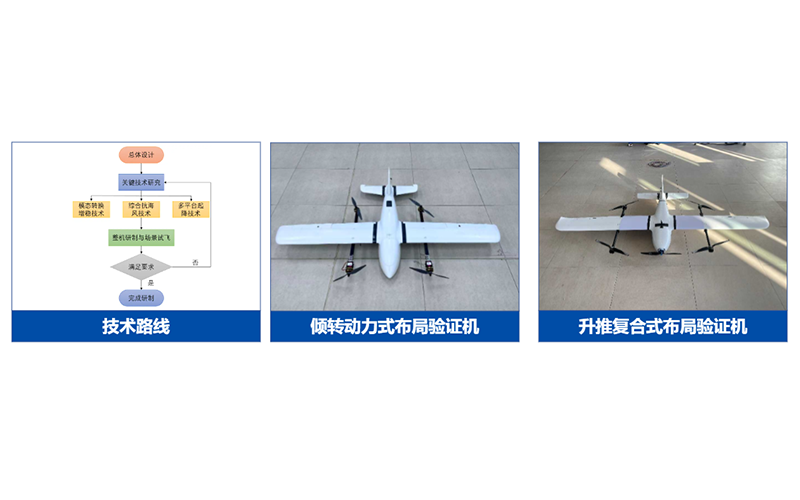
针对复合翼海洋观测无人机典型场景与任务需求,在现有常规复合翼无人机布局中选择并研制了多种构型的复合翼构型验证机,评估了其飞行性能、研发成本、布局优势,为复合翼海洋观测无人机的总体设计、关键技术研究提供支持。
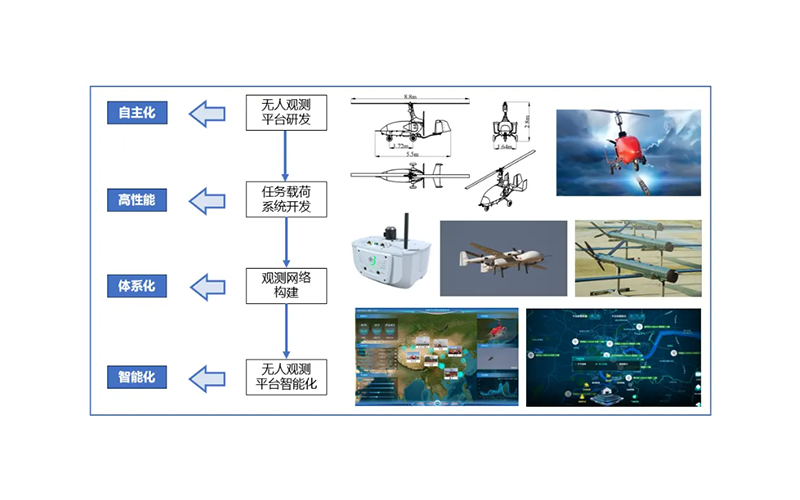
搭建海空无人移动观测平台,实现垂直起降、抗强风、抵近侦察三型空基无人观测。
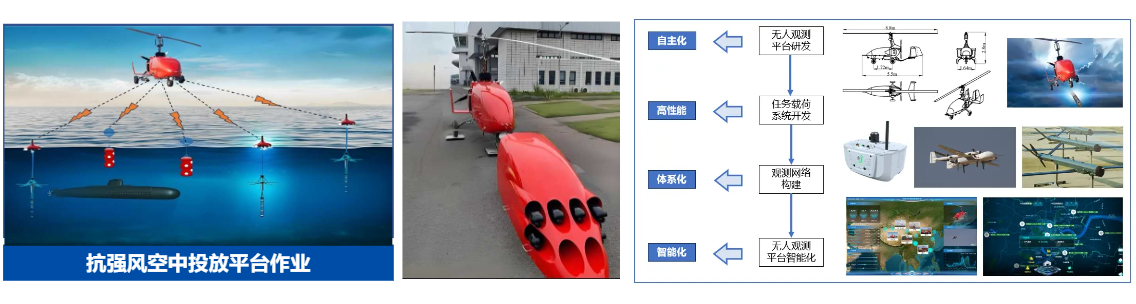
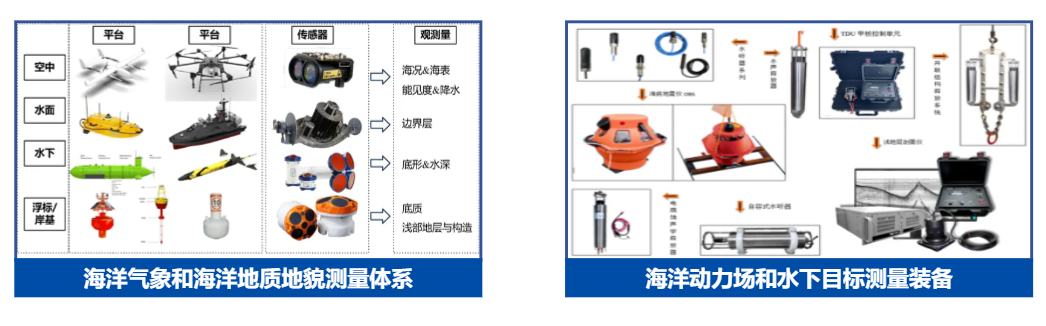
总体技术路线:多源观测→三位测绘→无人组网→多模态感知
▪ 海洋气象测量:构建低可探测、抗干扰、冗余可靠的海气-海况一体化监测链
▪ 海洋地质地貌测量:声激光融合,构建岸线-浅水-外海一体化的底形/底质/浅层构造底图
▪ 海洋动力场测量:构建低可探测、抗干扰的多模态三维海洋动力场观测网
▪ 海洋水下目标测量:集成声呐/蓝绿激光/磁电多模态,覆盖悬浮-贴底-掩埋三类目标